禾赛 Kosmo 物理采集ai数据终端@激光雷达@量子位
乔布斯的皮克斯,狂赞中国物理AI数据终端 吐槽解读 禾赛从车载激光雷达“一哥”转身做物理AI数据终端,本质上是把车规级的精密制造能力外溢到更上游。皮克斯在官方教程里点名感谢一家中国公司的3D场景扫描方案,这说明中国硬...
整理机器人通用大脑、VLA、世界模型、世界动作模型、触觉数据与真实物理环境交互等内容,关注 AI 如何从语言和视觉走向对现实世界的理解、预测与行动。
具身智能关注 AI 如何真正进入物理世界,通过机器人感知环境、理解任务并完成动作;世界模型则更强调 AI 如何学习环境规律,并对未来状态进行预测和推演。两条路线正在通过 VLA、WAM、触觉数据和机器人通用大脑逐渐汇合。
本站这个专题把“具身智能”和“世界模型”放在一起整理,不是为了扩大关键词范围,而是因为当前相关技术已经形成一条连续路径:从语言与视觉理解,到环境预测,再到真实世界中的动作执行。
目前专题重点收录 VLA 与世界模型路线比较、机器人通用大脑、具身智能商业化、世界模型理论,以及触觉世界动作模型等内容。其他文章如果只是把“具身智能”或“世界模型”作为例子,不会因此自动加入本专题。
具身智能为什么需要世界模型?从Riemann-1.0看机器人如何学会干…
乔布斯的皮克斯,狂赞中国物理AI数据终端 吐槽解读 禾赛从车载激光雷达“一哥”转身做物理AI数据终端,本质上是把车规级的精密制造能力外溢到更上游。皮克斯在官方教程里点名感谢一家中国公司的3D场景扫描方案,这说明中国硬...
「梁文锋和Winverse之间,早就搭好了一座桥」公开资料里,DeepSeek投资的公司只有两家,一家是已经落地的宇树,另外一家就是刚刚传出计划领投消息的初创公司Winverse AI。 这家公司的创始人叫做胡瀚,此前曾加入过微软亚洲研究院...

理想前智驾一号位郎咸朋创业昆仑行,拆解具身智能:范式选“理解”而非模仿,靠数据编译与Agent工程框架落地,商业路径先toB再toC;断言只靠融资撑不到物理AGI,行业将如新能源车大浪淘沙出“蔚小理”,需自我造血加几十亿甚至上百亿投入。
世界模型我见过不少,但把 输入、动作、预测 这条链路展示得这么明明白白的,还真·头一次见。 刚刚,Scalabot发布首个世界模型 HERON-World Model 。 只消给它一张当前画面,再告诉它接下来要执行什么动作,就能直接看到,机...
「物理 AI 没有纯做 OpenAI 的机会,只有做苹果的机会。」 《晚点 LatePost》独家获悉,通用机器人公司 Sharpa 共完成超过 45 亿元融资,投资方包括阿里巴巴、美团、腾讯、京东等产业资本和红杉中国、启明创投、美团龙珠等...
晚点AI对谈章鱼动力创始人都大龙:从地平线6号员工到具身独角兽,拆解通用大脑、通用绳驱灵巧手与肌电数采三件套的底层逻辑。
融资、订单和估值环环相扣,真正等待验证的,仍是技术和需求。 机器人赛道估值 没有估值方法,就先找到下一轮投资人 6 月底,自变量机器人宣布完成新一轮融资,估值达到约 200 亿元。几乎同一时间,智平方也跨过了这条线。两家公司都自称大湾区第一...
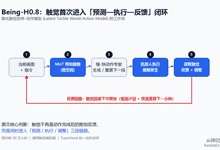
Being-H0.8:首个基于人类视频的隐式触觉世界—动作模型,把触觉首次塞进预测-执行-反馈闭环。
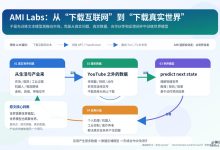
独家对话谢赛宁:逃出硅谷! 导读:这篇访谈围绕谢赛宁、杨立昆与 AMI Labs 的创业选择展开,核心讨论他们为什么没有选择硅谷、为什么认为硅谷被 LLM 叙事催眠、世界模型与大语言模型的根本差异,以及 AI 研究如何重新回到真实世界、物理...
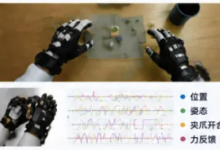
具身智能为什么需要世界模型?从Riemann-1.0看机器人如何学会干活 具身智能要解决的,不只是让机器人看懂一句指令,而是让它理解:一个动作会怎样改变物理环境,下一刻世界又可能变成什么样。 语言模型可以在屏幕里回答问题,但机器人真正进入家...
 Nexa
 Ai神吐槽


